


電子皮膚(E-skin)・触覚センシング市場 2026年版~ロボット・医療ウェアラブルに向けた柔軟センサーの技術、事業化動向、参入機会~


- 発行日
- ページ情報
- 和文 107 pages
- 納期
- 即日から翌営業日
- 商品コード
- 2138424
- 医療機器関連専門 医療機器関連専門を専門とする市場調査会社です。
概要
電子皮膚・触覚センシングの事業機会は、どの用途で形成され、材料・部品から実装・制御までのどこに参入余地があるのか。本レポートは、ロボット指先・ハンド、産業グリッパーの商用供給を起点に、市場構造、用途別の要求性能、主要企業・製品の事業化状況を分析する。主要15社・25製品を整理し、医療・ウェアラブル、義手・リハビリの展開条件も検討。さらに、2030・2035年のロボット向け触覚搭載価値を条件付きシナリオで示し、ヒューマノイド採用や搭載範囲が市場機会をどう左右するかを明らかにする。短期・中期の参入候補と成立条件を提示し、研究開発、新規事業、提携先選定の判断材料を提供する。
1 エグゼクティブサマリー
- 1.1 本調査の主要結論
- 1.2 市場構造をどう捉えるか
- 1.3 用途が求める性能と競争の焦点
- 1.4 市場シナリオが示す成長の分岐点
- 1.5 競争構造と参入の優先順位
2 市場・技術範囲の定義
- 2.1 本章の目的と位置づけ
- 2.2 本レポートにおける電子皮膚の定義
- 2.3 狭義市場と広義市場の関係
- 2.4 市場集計に用いる製品階層
- 2.5 技術分類
- 2.6 対象用途
- 2.7 対象外および代替技術
- 2.8 比較可能性と市場集計ルール
- 2.9 本章の限界と後続章への接続
3 技術方式と性能評価
- 3.1 触覚センシングに要求される機能
- 3.2 検出方式の分類
- 3.3 性能評価の単位と対象階層
- 3.4 性能指標の定義と比較条件
- 3.5 比較可能性と評価基準
- 3.6 技術方式と用途の適合条件
- 3.7 本章の総括
4 材料・デバイス・実装・信号処理の技術動向
- 4.1 本章の位置づけ
- 4.2 感圧・触覚材料の技術動向
- 4.3 デバイス構造とセンシング方式
- 4.4 柔軟性・伸縮性・曲面追従
- 4.5 アレイ化・大面積化
- 4.6 読出し回路・通信・信号処理
- 4.7 マルチモーダル化
- 4.8 耐久性・信頼性・製造性
- 4.9 12論文に見る研究開発動向
- 4.10 研究技術と商用実装のギャップ
- 4.11 本章の総括
5 ロボット・ヒューマノイド用途
- 5.1 本章の対象と評価単位
- 5.2 用途別の要求機能
- 5.3 指先・多指ハンド
- 5.4 産業グリッパー
- 5.5 面状安全皮膚と全身ヒューマノイド
- 5.6 中国における電子皮膚・ロボット触覚の技術・事業化動向
- 5.7 代替・補完技術との関係
- 5.8 商用化段階の読み方
- 5.9 市場推計への接続
- 5.10 本章の総括
6 医療・ウェアラブル用途
- 6.1 本章の市場境界
- 6.2 用途区分と臨床・利用価値
- 6.3 圧力・ひずみセンシング
- 6.4 汗・生化学センシング
- 6.5 商用品と市場境界の検証
- 6.6 規制・臨床・データ要件
- 6.7 装着性・耐久性・交換需要
- 6.8 市場推計への接続
- 6.9 本章の総括
7 義手・リハビリ用途
- 7.1 本章の対象と市場境界
- 7.2 義手の触覚センシング
- 7.3 感覚フィードバック
- 7.4 柔軟触覚センサーの義手実装研究
- 7.5 リハビリ用グローブと動作計測
- 7.6 商用品・研究・臨床段階の整理
- 7.7 規制・償還・導入条件
- 7.8 市場推計への接続
- 7.9 本章の総括
8 主要企業・製品・事業化案件
- 8.1 分析範囲と評価原則
- 8.2 企業ランドスケープ
- 8.3 狭義電子皮膚の主要企業・製品
- 8.4 広義触覚モジュールと統合製品
- 8.5 隣接・完成品・代替ベンチマーク
- 8.6 商用化段階
- 8.7 仕様比較の限界と正規化方針
- 8.8 実装能力と事業モデル
- 8.9 競争軸と未充足領域
- 8.10 市場推計への接続
- 8.11 小括
9 ロボット向け触覚搭載価値の市場シナリオ
- 9.1 2025・2030・2035年の市場推移シナリオ
- 9.2 シナリオ結果の読み方とセグメント構成
- 9.3 市場境界と推計対象
- 9.4 算定式と二重計上防止
- 9.5 確認できる需要母数
- 9.6 シナリオ設計
- 9.7 セグメント別入力値
- 9.8 感度と推計限界
- 9.9 医療・ウェアラブル、義手の定量化保留
- 9.10 外部市場データの扱い
- 9.11 更新条件とモニタリング
- 9.12 小括
10 バリューチェーン・競争構造・参入機会
- 10.1 電子皮膚・触覚センシングのバリューチェーン
- 10.2 主要企業15社の競争ポジション
- 10.3 競争構造
- 10.4 利益獲得領域
- 10.5 参入機会の評価
- 10.6 中国プレイヤーと供給構造
- 10.7 参入形態と提携先
- 10.8 推奨する検証順序
- 10.9 競争・参入上の主要リスク
- 10.10 短期・中期・監視の整理
- 10.11 小括
11 総括
- 11.1 市場・技術範囲に関する結論
- 11.2 技術方式と性能評価に関する結論
- 11.3 用途別の市場形成度
- 11.4 商用化段階に関する結論
- 11.5 市場規模と2025・2030・2035年シナリオ
- 11.6 中国に関する結論
- 11.7 競争構造と参入機会
- 11.8 推奨する意思決定と検証
- 11.9 最終結論
12 巻末資料
13 ふじわらロスチャイルドリミテッド 発行レポート
本文と巻末の図表一覧
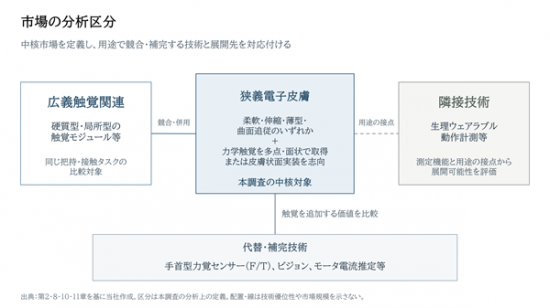
- FIG. 1 市場境界と分析上の配置
- FIG. 2 主要な検出方式と比較上の注意
- FIG. 3 触覚センシングの機能・信号処理構造
- FIG. 4 用途例 イメージ図
- FIG. 5 材料から用途価値までの技術階層
- FIG. 6 主要材料・プラットフォームの構造イメージ
- FIG. 7 Tachin 製品例
- FIG. 8 皮膚装着型製品・技術の配置例
- FIG. 9 義手・リハビリ用途の代表例
- FIG. 10 主要企業の競争ポジション(初期評価)
- FIG. 11 広義触覚モジュールと統合製品の代表事例
- FIG. 12 ロボット向け触覚搭載価値の2025・2030・2035年シナリオ
- FIG. 13 用途別ロボット向け触覚搭載価値の市場推移(baseシナリオ)
- FIG. 14 材料・素子から用途価値までの接続
- FIG. 15 市場形成度・市場ポテンシャル・証拠確度・参入難易度の統合評価
- Table 1 本レポートの市場境界
- Table 2 製品階層と計上ルール
- Table 3 集計・比較の基本ルール
- Table 4 検出方式別の原理・確認された特徴・制約
- Table 5 性能指標の定義と横断比較の最低条件
- Table 6 技術方式×用途の適合マップ(初期評価)
- Table 7 主要材料・プラットフォームの技術論点
- Table 8 実装単位別の設計焦点
- Table 9 大面積・システム統合のボトルネック
- Table 10 代表論文の技術焦点・主要報告値・成熟度
- Table 11 研究段階から商用実装への移行条件
- Table 12 ロボット用途の分析区分
- Table 13 用途別KPIと評価条件
- Table 14 公開情報で確認できるロボット向け実装例
- Table 15 ヒューマノイド全身皮膚の実装ゲート
- Table 16 事実・傾向・解釈の区分
- Table 17 公開情報の表現と証拠上の扱い
- Table 18 医療・ウェアラブル用途の市場配置
- Table 19 用途別の期待価値と導入条件
- Table 20 皮膚装着型製品・技術の配置例
- Table 21 医療用途の評価ゲート
- Table 22 用途別市場推計変数
- Table 23 義手・リハビリ用途の機能分解
- Table 24 義手触覚の開発・実用化段階
- Table 25 リハビリ機器の市場境界
- Table 26 代表事例と現時点の判定
- Table 27 用途別の市場推計変数
- Table 28 公開情報による商用化判定ルール
- Table 29 材料・技術から用途価値までの企業配置
- Table 30 主要企業の分析上の配置
- Table 31 狭義電子皮膚の代表案件
- Table 32 広義触覚・統合製品の代表案件
- Table 33 市場境界を誤りやすい製品
- Table 34 公開情報からみた商用化段階
- Table 35 商用化段階の移行条件
- Table 36 比較可能な仕様と直接比較できない仕様
- Table 37 供給モデル別の価値と課題
- Table 38 競争軸と成立条件
- Table 39 企業情報から市場変数への変換ルール
- Table 40 2025・2030・2035年のロボット向け触覚搭載価値(参考シナリオ)
- Table 41 年別・セグメント別のロボット向け触覚搭載価値(参考シナリオ)
- Table 42 用途別の定量化方針
- Table 43 二重計上の処理
- Table 44 ロボット市場の確認値
- Table 45 Low/Base/Highの市場ストーリー
- Table 46 2025年の主要入力値
- Table 47 2030年の主要入力値
- Table 48 2035年の主要入力値
- Table 49 結果を左右する高感度変数
- Table 50 定量化再開の条件
- Table 51 市場モデルの更新トリガー
- Table 52 本章の記述区分
- Table 53 材料・素子から用途価値までの接続
- Table 54 各層の顧客価値と事業課題
- Table 55 狭義電子皮膚企業
- Table 56 広義触覚・統合・計測企業
- Table 57 隣接・完成品・代替企業
- Table 58 供給モデルと競争条件
- Table 59 価値獲得モデルと成立条件
- Table 60 参入候補の初期スクリーニング
- Table 61 優先機会と参入条件
- Table 62 中国関連の監視項目
- Table 63 参入形態別の役割分担
- Table 64 段階別検証ゲート
- Table 65 リスクと対処方針
- Table 66 参入テーマの時間軸
- Table 67 最終判断の読み方
- Table 68 市場境界と最終的な扱い
- Table 69 技術評価から得られた結論
- Table 70 用途別の最終評価
- Table 71 商用化判断で維持すべき区別
- Table 72 市場シナリオの総括
- Table 73 市場数値の成立条件
- Table 74 参入テーマの最終整理
- Table 75 参入機会が成立しない可能性
- Table 76 意思決定ゲート
- Table 77 直近の調査・実証優先順位
- Table 78 最終判定
- Table 79 評価コード凡例
- Table 80 巻末資料の構成
- Table 81 12-A 主要企業15社
- Table 82 12-B 製品25件 市場・商用化
- Table 83 12-C 主要製品25件 技術仕様と比較制約
- Table 84 12-D 商用化シグナル22件
- Table 85 12-E 主要論文12件 書誌・研究段階
- Table 86 12-F 主要論文12件 性能・用途実証・一般化制約
- Table 87 12-G 仕様比較ルール
- Table 88 12-H 市場推計前提
- Table 89 12-I 市場推計結果と算定式
- Table 90 12-J 出典一覧42件
- Table 91 12-K 市場モニタリング項目
- Table 92 付表の品質判定
電子皮膚(E-skin)・触覚センシング市場 2026年版~ロボット・医療ウェアラブルに向けた柔軟センサーの技術、事業化動向、参入機会~
- 発行日
- 発行
- Fujiwara-Rothchild Ltd.
- ページ情報
- 和文 107 pages
- 納期
- 即日から翌営業日


